
Системой m линейных уравнений с n неизвестными называется система вида
где a ij и b i (i =1,…,m ; b =1,…,n ) – некоторые известные числа, а x 1 ,…,x n – неизвестные. В обозначении коэффициентов a ij первый индекс i обозначает номер уравнения, а второй j – номер неизвестного, при котором стоит этот коэффициент.
Коэффициенты при неизвестных будем записывать в виде матрицы 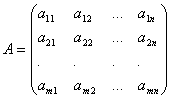 , которую назовём матрицей
системы
.
Числа, стоящие в правых частях уравнений, b 1 ,…,b m называются свободными членами.
Совокупность n чисел c 1 ,…,c n называется решением данной системы, если каждое уравнение системы обращается в равенство после подстановки в него чисел c 1 ,…,c n вместо соответствующих неизвестных x 1 ,…,x n .
Наша задача будет заключаться в нахождении решений системы. При этом могут возникнуть три ситуации:
Система линейных уравнений, имеющая хотя бы одно решение, называется совместной . В противном случае, т.е. если система не имеет решений, то она называется несовместной .
Рассмотрим способы нахождения решений системы.
МАТРИЧНЫЙ МЕТОД РЕШЕНИЯ СИСТЕМ ЛИНЕЙНЫХ УРАВНЕНИЙ
Матрицы дают возможность кратко записать систему линейных уравнений. Пусть дана система из 3-х уравнений с тремя неизвестными:
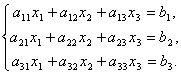
Рассмотрим
матрицу системы 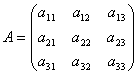 и матрицы столбцы
неизвестных и свободных членов
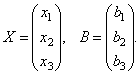
Найдем произведение
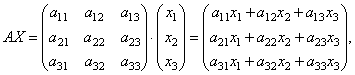
т.е. в результате произведения мы получаем левые части уравнений данной системы. Тогда пользуясь определением равенства матриц данную систему можно записать в виде
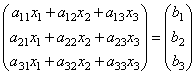 или короче A
∙X=B
.
Здесь матрицы A и B известны, а матрица X неизвестна. Её и нужно найти, т.к. её элементы являются решением данной системы. Это уравнение называют матричным уравнением .
Пусть определитель матрицы отличен от нуля |A | ≠ 0. Тогда матричное уравнение решается следующим образом. Умножим обе части уравнения слева на матрицу A -1 , обратную матрице A : . Поскольку A -1 A = E и E ∙X = X , то получаем решение матричного уравнения в виде X = A -1 B .
Заметим, что поскольку обратную матрицу можно найти только для квадратных матриц, то матричным методом можно решать только те системы, в которых число уравнений совпадает с числом неизвестных . Однако, матричная запись системы возможна и в случае, когда число уравнений не равно числу неизвестных, тогда матрица A не будет квадратной и поэтому нельзя найти решение системы в виде X = A -1 B .
Примеры. Решить системы уравнений.
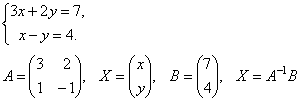
ПРАВИЛО КРАМЕРА
Рассмотрим систему 3-х линейных уравнений с тремя неизвестными:
Определитель третьего порядка, соответствующий матрице системы, т.е. составленный из коэффициентов при неизвестных,

называется определителем системы .
Составим ещё три определителя следующим образом: заменим в определителе D последовательно 1, 2 и 3 столбцы столбцом свободных членов
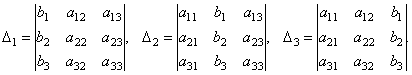
Тогда можно доказать следующий результат.
Теорема (правило Крамера). Если определитель системы Δ ≠ 0, то рассматриваемая система имеет одно и только одно решение, причём

Доказательство . Итак, рассмотрим систему 3-х уравнений с тремя неизвестными. Умножим 1-ое уравнение системы на алгебраическое дополнение A 11 элемента a 11 , 2-ое уравнение – на A 21 и 3-е – на A 31 :
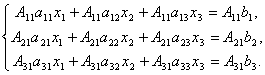
Сложим эти уравнения:
Рассмотрим каждую из скобок и правую часть этого уравнения. По теореме о разложении определителя по элементам 1-го столбца
Аналогично можно показать, что и .
Наконец несложно заметить, что 
Таким образом, получаем равенство: .
Следовательно, .
Аналогично выводятся равенства и , откуда и следует утверждение теоремы.
Таким образом, заметим, что если определитель системы Δ ≠ 0, то система имеет единственное решение и обратно. Если же определитель системы равен нулю, то система либо имеет бесконечное множество решений, либо не имеет решений, т.е. несовместна.
Примеры. Решить систему уравнений
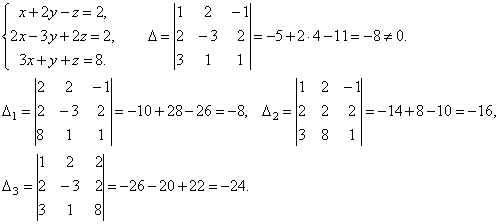
МЕТОД ГАУССА
Ранее рассмотренные методы можно применять при решении только тех систем, в которых число уравнений совпадает с числом неизвестных, причём определитель системы должен быть отличен от нуля. Метод Гаусса является более универсальным и пригоден для систем с любым числом уравнений. Он заключается в последовательном исключении неизвестных из уравнений системы.
Вновь рассмотрим систему из трёх уравнений с тремя неизвестными:
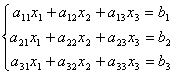 .
Первое уравнение оставим без изменения, а из 2-го и 3-го исключим слагаемые, содержащие x 1 . Для этого второе уравнение разделим на а 21 и умножим на –а 11 , а затем сложим с 1-ым уравнением. Аналогично третье уравнение разделим на а 31 и умножим на –а 11 , а затем сложим с первым. В результате исходная система примет вид:
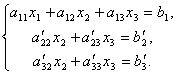
Теперь из последнего уравнения исключим слагаемое, содержащее x 2 . Для этого третье уравнение разделим на , умножим на и сложим со вторым. Тогда будем иметь систему уравнений:
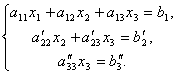
Отсюда из последнего уравнения легко найти x 3 , затем из 2-го уравнения x 2 и, наконец, из 1-го – x 1 .
При использовании метода Гаусса уравнения при необходимости можно менять местами.
Часто вместо того, чтобы писать новую систему уравнений, ограничиваются тем, что выписывают расширенную матрицу системы:
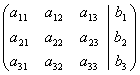
и затем приводят её к треугольному или диагональному виду с помощью элементарных преобразований.
К элементарным преобразованиям матрицы относятся следующие преобразования:
- перестановка строк или столбцов;
- умножение строки на число, отличное от нуля;
- прибавление к одной строке другие строки.
Примеры: Решить системы уравнений методом Гаусса.

Таким образом, система имеет бесконечное множество решений.
Система называется однородной, если в ней все свободные члены равны нулю. Если такая однородная система имеет характеристические определители, то их последний столбец состоит из нулей, и они все равны нулю. Совершенно очевидно, что всякая однородная система имеет решение
которое в дальнейшем мы будем называть нулевым.
Для однородной системы основным является вопрос о том, имеет ли она решения, отличные от нулевого, и если имеет, то какова будет совокупность всех таких решений. Рассмотрим сначала тот случай, когда число уравнений равно числу неизвестных. Система будет иметь вид:
Если определитель этой системы отличен от нуля, то, согласно теореме Крамера, эта система имеет одно определенное решение, а именно в данном случае нулевое решение. Если же этот определитель равен нулю, то ранг k таблицы коэффициентов будет меньше числа неизвестных и, следовательно, значения (п - k) неизвестных останутся совершенно произвольными, и мы будем иметь бесчисленное множество решений, отличных от нулевого. Мы приходим таким образом к следующей основной теореме:
Теорема I. Для того чтобы система (14) имела решение, отличное от нулевого, необходимо и достаточно, чтобы ее определитель равнялся нулю.
Проведем параллель тех результатов, которые мы получили для неоднородной системы (1) и однородной системы (14). Если определитель системы отличен от нуля, то неоднородная система (1) имеет одно определенное решение, и однородная система - только нулевое решение. Если же определитель системы равен нулю, то однородная система (14) имеет решения, отличные от нулевого, но при этом условии неоднородная система (1), вообще говоря, вовсе решения не имеет, ибо для того, чтобы она имела решение, необходимо, чтобы свободные ее члены были выбраны так, чтобы они обращали в нуль все характеристические определители. Приведенный параллелизм результатов будет играть в дальнейшем существенную роль. В вопросах физики однородные системы встретятся при рассмотрении собственных колебаний, а неоднородные - при рассмотрении вынужденных колебаний, и указанный выше случай равенства нулю определителя будет характеризовать для однородной системы наличие собственных колебаний, а для неоднородной системы - явление резонанса.
Переходим теперь к более подробному рассмотрению решений системы (14), когда ее основной определитель равен нулю. Пусть k есть ранг таблицы ее коэффициентов, причем, очевидно, . Согласно доказанной в предыдущем номере теореме, мы должны взять те k уравнений, которые содержат главный определитель, и решить их относительно k неизвестных.
Положим, не ограничивая общности, что эти неизвестные будут . Решения получатся в виде:
где определенные численные коэффициенты и могут принимать произвольные значения.
Отметим одно общее свойство решения системы (14), непосредственно вытекающее из линейности и однородности этой системы, и которое может быть названо принципом наложения решений, а именно - если мы имеем несколько решений системы:
то, умножая их на произвольные постоянные и складывая, мы получим также решение системы
Поступая аналогично тому, как это мы делали для линейных дифференциальных уравнений , назовем решения (16) линейно-независимыми, если не существует никаких значений постоянных Q, среди которых есть отличные от нуля, таких, что при всяком s имеют место равенства:
Нетрудно построить линейно-независимых решений системы таких, что, умножая их на произвольные постоянные и складывая, получим все решения системы. Действительно, обратимся к формулам (15), дающим общее решение системы, и построим на основе этих формул решения следующим образом: в первом решении положим а все остальные равными нулю; во втором решении положим а все остальные равными нулю и т. д. и, наконец, в последнем решении положим и все остальные равными нулю. Нетрудно видеть, что построенные решения линейно-независимы, так как каждое из них содержит одно из неизвестных равным единице, которое в остальных решениях равно нулю. Обозначим полученные решения следующим образом.
Равен сумме произведений элементов какой-нибудь строки или столбца на их алгебраические дополнения, т.е. , где i 0 – фиксировано.
Выражение (*) называют разложением определителя D по элементам строки с номером i 0 .
Назначение сервиса . Данный сервис предназначен для нахождения определителя матрицы в онлайн режиме с оформлением всего хода решения в формате Word . Дополнительно создается шаблон решения в Excel .
Инструкция . Выберите размерность матрицы, нажмите Далее.
Вычислить определитель можно будет двумя способами: по определению и разложением по строке или столбцу . Если требуется найти определитель созданием нулей в одной из строк или столбцов, то можно использовать этот калькулятор .Алгоритм нахождения определителя
>- Для матриц порядка n=2 определитель вычисляется по формуле: Δ=a 11 *a 22 -a 12 *a 21
- Для матриц порядка n=3 определитель вычисляется через алгебраические дополнения или методом Саррюса .
- Матрица, имеющая размерность больше трех, раскладывается на алгебраические дополнения, для которых вычисляются свои определители (миноры). Например, определитель матрицы 4 порядка находится через разложение по строкам или столбцам (см. пример).
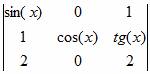
Используем прием разложения по первой строке.
Δ = sin(x)× + 1× = 2sin(x)cos(x)-2cos(x) = sin(2x)-2cos(x)
Методы вычислений определителей
> Нахождение определителя через алгебраические дополнения является распространенным методом. Его упрощенным вариантом является вычисление определителя правилом Саррюса . Однако при большой размерности матрицы, используют следующие методы:- вычисление определителя методом понижения порядка
- вычисление определителя методом Гаусса (через приведение матрицы к треугольному виду).
Прикладное использование определителей
> Вычисляют определители, как правило, для конкретной системы, заданной в виде квадратной матрицы. Рассмотрим некоторые виды задач на нахождение определителя матрицы .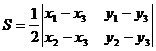 Иногда требуется найти неизвестный параметр a , при котором определитель равнялся бы нулю. Для этого необходимо составить уравнение определителя (например, по правилу треугольников
) и, приравняв его к 0 , вычислить параметр a .
разложение по столбцам (по первому столбцу):
Минор для (1,1): Вычеркиваем из матрицы первую строку и первый столбец.
Найдем определитель для этого минора. ∆ 1,1 = (2 (-2)-2 1) = -6 .
Определим минор для (2,1): для этого вычеркиваем из матрицы вторую строку и первый столбец.
Найдем определитель для этого минора. ∆ 2,1 = (0 (-2)-2 (-2)) = 4 . Минор для (3,1): Вычеркиваем из матрицы 3-ю строку и 1-й столбец.Найдем определитель для этого минора. ∆ 3,1 = (0 1-2 (-2)) = 4
Главный определитель равен: ∆ = (1 (-6)-3 4+1 4) = -14
Найдем определитель, использовав разложение по строкам (по первой строке):
Минор для (1,1): Вычеркиваем из матрицы первую строку и первый столбец.
Найдем определитель для этого минора. ∆ 1,1 = (2 (-2)-2 1) = -6 . Минор для (1,2): Вычеркиваем из матрицы 1-ю строку и 2-й столбец. Вычислим определитель для этого минора. ∆ 1,2 = (3 (-2)-1 1) = -7 . И чтобы найти минор для (1,3) вычеркиваем из матрицы первую строку и третий столбец. Найдем определитель для этого минора. ∆ 1,3 = (3 2-1 2) = 4
Находим главный определитель: ∆ = (1 (-6)-0 (-7)+(-2 4)) = -14
Метод Крамера основан на использовании определителей в решении систем линейных уравнений. Это значительно ускоряет процесс решения.
Метод Крамера может быть использован в решении системы стольких линейных уравнений, сколько в каждом уравнении неизвестных. Если определитель системы не равен нулю, то метод Крамера может быть использован в решении, если же равен нулю, то не может. Кроме того, метод Крамера может быть использован в решении систем линейных уравнений, имеющих единственное решение.
Определение . Определитель, составленный из коэффициентов при неизвестных, называется определителем системы и обозначается (дельта).
Определители
получаются путём замены коэффициентов при соответствующих неизвестных свободными членами:
;
.
Теорема Крамера . Если определитель системы отличен от нуля, то система линейных уравнений имеет одно единственное решение, причём неизвестное равно отношению определителей. В знаменателе – определитель системы, а в числителе – определитель, полученный из определителя системы путём замены коэффициентов при этом неизвестном свободными членами. Эта теорема имеет место для системы линейных уравнений любого порядка.
Пример 1. Решить систему линейных уравнений:
Согласно теореме Крамера имеем:
Итак, решение системы (2):
онлайн-калькулятором , решающим методом Крамера.
Три случая при решении систем линейных уравнений
>Как явствует из теоремы Крамера , при решении системы линейных уравнений могут встретиться три случая:
Первый случай: система линейных уравнений имеет единственное решение
(система совместна и определённа)
Второй случай: система линейных уравнений имеет бесчисленное множество решений
(система совместна и неопределённа)
** ,
т.е. коэффициенты при неизвестных и свободные члены пропорциональны.
Третий случай: система линейных уравнений решений не имеет
(система несовместна)
Итак, система m линейных уравнений с n переменными называется несовместной , если у неё нет ни одного решения, и совместной , если она имеет хотя бы одно решение. Совместная система уравнений, имеющая только одно решение, называется определённой , а более одного – неопределённой .
Примеры решения систем линейных уравнений методом Крамера
>Пусть дана система
.
На основании теоремы Крамера
………….
,
где
-
определитель системы. Остальные определители получим, заменяя столбец с коэффициентами соответствующей переменной (неизвестного) свободными членами:
Пример 2.
.
Следовательно, система является определённой. Для нахождения её решения вычисляем определители
По формулам Крамера находим:
Итак, (1; 0; -1) – единственное решение системы.
Для проверки решений систем уравнений 3 Х 3 и 4 Х 4 можно воспользоваться онлайн-калькулятором , решающим методом Крамера.
Если в системе линейных уравнений в одном или нескольких уравнениях отсутствуют какие-либо переменные, то в определителе соответствующие им элементы равны нулю! Таков следующий пример.
Пример 3. Решить систему линейных уравнений методом Крамера:
.
Решение. Находим определитель системы:
Посмотрите внимательно на систему уравнений и на определитель системы и повторите ответ на вопрос, в каких случаях один или несколько элементов определителя равны нулю. Итак, определитель не равен нулю, следовательно, система является определённой. Для нахождения её решения вычисляем определители при неизвестных
По формулам Крамера находим:
Итак, решение системы - (2; -1; 1).
Для проверки решений систем уравнений 3 Х 3 и 4 Х 4 можно воспользоваться онлайн-калькулятором , решающим методом Крамера.
К началу страницы
>Продолжаем решать системы методом Крамера вместе
>Как уже говорилось, если определитель системы равен нулю, а определители при неизвестных не равны нулю, система несовместна, то есть решений не имеет. Проиллюстрируем следующим примером.
Пример 6. Решить систему линейных уравнений методом Крамера:
Решение. Находим определитель системы:
Определитель системы равен нулю, следовательно, система линейных уравнений либо несовместна и определённа, либо несовместна, то есть не имеет решений. Для уточнения вычисляем определители при неизвестных
Определители при неизвестных не равны нулю, следовательно, система несовместна, то есть не имеет решений.
Для проверки решений систем уравнений 3 Х 3 и 4 Х 4 можно воспользоваться онлайн-калькулятором , решающим методом Крамера.
В задачах на системы линейных уравнений встречаются и такие, где кроме букв, обозначающих переменные, есть ещё и другие буквы. Эти буквы обозначают некоторое число, чаще всего действительное. На практике к таким уравнениям и системам уравнений приводят задачи на поиск общих свойств каких-либо явлений и предметов. То есть, изобрели вы какой-либо новый материал или устройство, а для описания его свойств, общих независимо от величины или количества экземпляра, нужно решить систему линейных уравнений, где вместо некоторых коэффициентов при переменных - буквы. За примерами далеко ходить не надо.
Следующий пример - на аналогичную задачу, только увеличивается количество уравнений, переменных, и букв, обозначающих некоторое действительное число.
Пример 8. Решить систему линейных уравнений методом Крамера:
Решение. Находим определитель системы:
Находим определители при неизвестных
2.Если │А│=0, то матрица А вырожденная и обратной матрицы А -1 не существует.
Если определитель матрицы А не равен нулю, то обратная матрица существует.
3. Находим А T , транспонированную к А.
4. Находим алгебраические дополнения элементов транспонированной матрицы и составляем из них присоединенную матрицу. 5. Вычисляем обратную матрицу по формуле: 6. Проверяем правильность вычисления обратной матрицы, исходя из её определения А -1 ∙А = А ∙А -1 = Е.
· №28
· В матрице размера m x n вычеркиванием каких-либо строк и столбцов можно выделить квадратные подматрицы k-го порядка, где k≤min(m; n). Определители таких подматриц называются минорами k-го порядка матрицы А.
· Рангом матрицы А называется наивысший порядок отличных от нуля миноров этой матрицы.
· Ранг матрицы А обозначается rang A или r(A).
· Из определения следует:
· 1) ранг матрицы размера m x n не превосходит меньшего из её размеров, т.е. r(A) ≤ min (m; n).
· 2) r(A)=0 тогда и только тогда, когда все элементы матрицы равны нулю, т.е. А=0.
· 3) Для квадратной матрицы n-го порядка r(A) = n тогда и только тогда, когда матрица А – невырожденная.
· В общем случае определение ранга матрицы перебором всех миноров достаточно трудоемко. Для облегчения этой задачи используются элементарные преобразования, сохраняющие ранг матрицы:
· 1) Отбрасывание нулевой строки (столбца).
· 2) Умножение всех элементов строки (столбца) матрицы на число, не равное нулю.
· 3) Изменение порядка строк (столбцов) матрицы.
· 4) Прибавление к каждому элементу одной строки (столбца) соответствующих элементов другой строки (столбца), умноженных на любое число.
· 5) Транспонирование матрицы.
· Теорема. Ранг матрицы не изменится при элементарных преобразованиях матрицы.
№31
Пусть число уравнений системы (1) равно числу переменных, т.е. m=n. Тогда матрица системы является квадратной, а её определитель Δ=│А│называется определителем системы.
Предположим, что │А│не равен нулю, тогда существует обратная матрица А -1 .
Умножая слева обе части матричного равенства на обратную матрицу А -1 получим:
А -1 (АХ)= А -1 В.
Решением системы уравнений методом обратной матрицы будет матрица-столбец:
Х= А -1 В.
(А -1 А)Х =ЕХ =Х
Теорема Крамера. Пусть Δ – определитель матрицы системы А, а Δ j – определитель матрицы, полученный из матрицы заменой j-го столбца столбцом свободных членов. Тогда если Δ не равен нулю, то система имеет единственное решение, определённое по формулам Крамера:
где j=1..n.
№33
Метод Гаусса – метод последовательного исключения переменных – заключается в том, что с помощью элементарных преобразований система уравнений приводится к равносильной системе ступенчатого или треугольного вида.
Рассмотрим матрицу:
эта матрица называется расширенной матрицей системы (1), так как в нее кроме матрицы системы А, дополнительно включен столбец свободных членов.
№26
N-мерным вектором называется упорядоченная совокупность n действительных чисел, записываемых в виде Х=(х 1 ,х 2 ,…х n) , где х i – i-я компонента вектора Х.
Два n-мерных вектора равны тогда и только тогда, когда равны их соответствующие компоненты, т.е. Х=У, если x i =y i , i=1…n.
Множество векторов с действительными компонентами, в котором определены операции сложения векторов и умножения вектора на число, удовлетворяющие приведённым выше свойствам, называется векторным пространством.
Векторное пространство R, называется n-мерным, если в нем существует n линейно независимых векторов, а любые n+1 векторов уже являются зависимыми. Число n называется размерностью векторного пространство R и обозначается dim(R).
№29
Определение. Если задан закон (правило), по которому каждому вектору x пространства ставится в соответствие единственный вектор y пространства
то говорят: что задан оператор (преобразование, отображение) A(x), действующий из в и
записывают y=A(x).
Оператор называется линейным, если для любого вектора x и y пространства
и любого числа λ выполняются следующие соотношения:
№37
Пустъ А – множество, состоящее из конечного числа элементов a 1 , a 2, a 3 …a n . Из различных элементов множества А можно образовывать группы. Если в каждую группу входит одно и то же число элементов m (m из n), то говорят, что они образуют соединения из n элементов пo m в каждом. Различают три вида соединений: размещения, сочетания и перестановки.
Соединения, в каждое из которых входят все n элементов множества А и которые, следовательно, отличаются друг от друга только порядком элементов называются перестановками из n элементов. Число таких перестановок обозначается символом Р n .
№35
Классическое определение вероятности основано на понятии равновозможности событий.
Равновозможность событий означает, что нет оснований предпочесть какое-либо одно из них другим.
Рассмотрим испытание, в результате которого может произойти событие A. Каждый исход, при котором осуществляется событие A, называется благоприятным событию A.
Вероятностью события A (обозначают P(A)) называется отношение числа исходов, благоприятных событию A (обозначают k), к числу всех исходов испытания – N т.е. P(A)= k/ N.
Из классического определения вероятности вытекают следующие ее свойства:
Вероятность любого события заключена между нулем и единицей.
Вероятность достоверного события равна единице.
Вероятность невозможного события равна нулю
№39, 40
Теорема сложения. Если А и В несовместны, то Р(А + В) = Р(А) +Р(В)





